בחירת עדשת מצלמה לרובוטיקה: מה שחשוב מעבר לשדה הראייה
רובוט נייד יכול להיות בעל מנועים מצוינים, תוכנת ניווט אמינה ומעבד חזק - ועדיין לקבל החלטות גרועות אם המצלמה שלו לא קולטת את המידע החזותי הנכון.
עבור רכב מונחה אוטונומי (AGV), רובוט מחסן, רובוט בדיקה או רובוט שירות, עדשת המצלמה אינה רק חלק קטן המחובר לחיישן. הוא קובע כמה מהסביבה נכנס לתמונה, כיצד אובייקטים מיוצגים, ועד כמה מערכת הראייה יכולה לפרש את מה שהיא רואה.
בחירת עדשה לרובוטיקה מתחילה אפוא במשימה שעל המצלמה לבצע. עדשה המיועדת למודעות רחבה למכשולים עשויה שלא להיות אידיאלית לקריאת תווית קטנה, בדיקת מחבר או מדידת רכיב. הבחירה הנכונה תלויה בתנועת הרובוט, מיקום המצלמה, החיישן, התאורה והמידע שאלגוריתם הראייה צריך.
1. הגדירו את משימת הראייה לפני בחירת העדשה
"ראיית רובוט" מכסה עבודות רבות ושונות. ניווט וזיהוי מכשולים זקוקים לרוב לתצוגה רחבה של האזור שמסביב. ייתכן שמערכות איסוף-ומקום יצטרכו לאתר אובייקט במדויק. ייתכן שרובוטי בדיקה יצטרכו לחשוף פגמים קטנים או פרטים על פני השטח. ייתכן שרובוט משלוחים יצטרך לזהות אנשים, פתחים, שלטים וגבולות רצפה.
רשום מה המצלמה חייבת לזהות או למדוד. לאחר מכן זהה היכן המידע הזה מופיע בתמונה וכמה פרטים נדרשים. אם האלגוריתם רק צריך לזהות אם קיים מכשול, דרישות העדשה עשויות להיות שונות ממערכת שחייבת להעריך מידות של אובייקט או לקרוא קוד.
שלב זה גם עוזר להימנע מתשלום עבור ביצועים אופטיים שהאפליקציה לא משתמשת בהם. שדה ראייה רחב מאוד עשוי לסייע בניווט, אך הוא יכול להפחית את מספר הפיקסלים הזמינים לייצוג אובייקט מרוחק. תצוגה צרה יותר יכולה לספק יותר פרטים באזור יעד אך עשויה להשאיר פחות מהסביבה גלויה.
התחל עם התוצאה הנדרשת, לא אורך מוקד מועדף.
2. התאימו את העדשה לחיישן - לא רק את דירוג המגה-פיקסל שלה
רזולוציית החיישן חשובה, אבל היא לא מספיקה כדי לבסס תאימות לעדשות. הממדים הפעילים של החיישן, גודל הפיקסלים, התגובה הספקטרלית והדרישות האופטיות יכולים כולם להשפיע על התוצאה.
עיגול תמונת העדשה חייב לכסות את אזור החיישן. אם לא, התמונה עשויה להראות פינות כהות או אזורים בלתי ניתנים לשימוש. יש להעריך את הביצועים האופטיים גם בחלק החיישן שחשוב לאפליקציה. מערכת עשויה להיראות חדה במרכז אך חסרה מספיק ניגודיות ליד הקצוות לצורך זיהוי אמין.
כאשר מבקשים המלצה מספק עדשות, ספק את יצרן החיישן והדגם במידת האפשר. גיליון נתונים של חיישנים הוא אפילו טוב יותר. זה נותן לצוות האופטי נקודת התחלה אמינה יותר מאשר "אנחנו צריכים עדשת 8 MP".
מערכת המצלמה השלמה - כולל חיישן, עדשה, מיקום מיקוד ועיבוד תמונה - קובעת את התוצאה הסופית. תווית מגה פיקסל היא מסנן שימושי עבור מועמדים קצרים, לא ערובה לביצועי המערכת.
3. חשב את שדה הראייה במרחק העבודה האמיתי
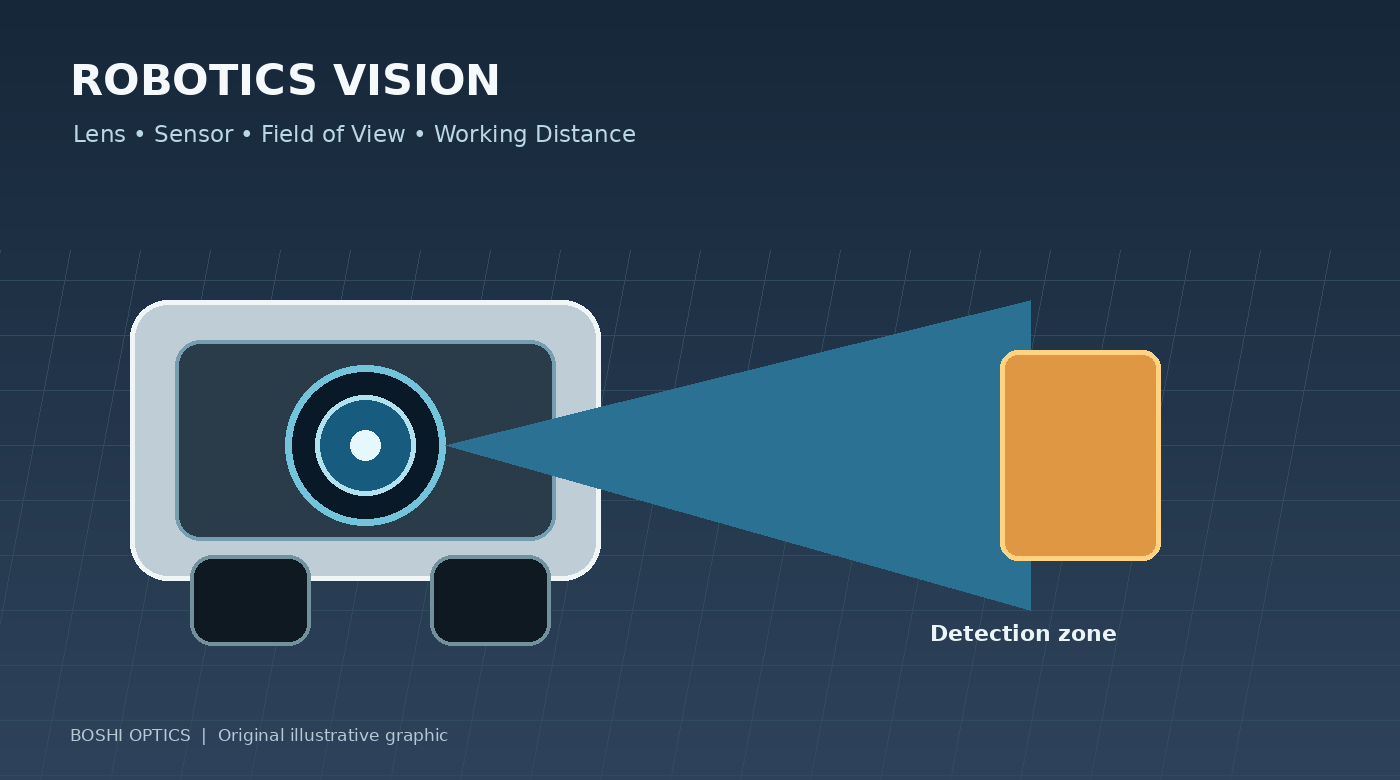
שדה ראייה (FOV) מתאר את הכיסוי הזוויתי של המצלמה. לגבי רובוטיקה, יש לתרגם את זה לשאלה מעשית: כמה רחב צריך הרובוט לראות במרחק שבו מתבצע זיהוי או מדידה?
התשובה תלויה באורך המוקד ובמידות החיישן, כמו גם במיקום ובכיוון המצלמה. עדשה המספקת כיסוי מספיק כאשר היא מותקנת גבוה על רובוט עשויה שלא לכסות את אותו אזור שימושי כאשר היא מותקנת קרוב לרצפה או מאחורי חלון מגן.
הכן ציור פשוט עם מיקום המצלמה, מרחק היעד ורוחב וגובה הסצנה הרצויים. כלול את המרחקים הקרובים והרחוקים שבהם המערכת חייבת לעבוד. זה חשוב במיוחד כאשר הרובוט מתקרב לחפצים, מסתובב במקומות סגורים או עובד סביב מדפים ומכונות.
אל תבחר את העדשה רק על סמך מספר FOV אלכסוני אם האלגוריתם מסתמך על כיסוי אופקי או על אזור ספציפי של עניין. בקש FOV אופקי ואנכי תחת תצורת החיישן המיועדת, וודא את התוצאה במערכת המורכבת.
4. הבן את הפשרה בין כיסוי רחב לפרטים שימושיים
עדשה רחבה יותר יכולה ללכוד יותר מהסצנה, אבל אותם פיקסלים של חיישן חייבים לייצג שטח גדול יותר. כתוצאה מכך, אובייקט קטן עשוי לתפוס פחות פיקסלים ולהיות קשה יותר לסיווג או למדוד.
עדשות רחבות זווית יכולות גם להציג עיוות גיאומטרי. עיוות אינו אוטומטית פגם: הוא עשוי להיות מקובל למודעות כללית או לפעמים ניתן לתקן אותו באמצעות כיול ותוכנה. אבל אם הרובוט צריך מדידות גיאומטריות מדויקות, התנהגות עיוות ויציבות כיול ראויות ליותר תשומת לב.
השאלה השימושית היא לא "האם עדשה רחבה טובה יותר?" זה "כמה כיסוי נדרש, ומהו האובייקט או התכונה הקטן ביותר שהמערכת חייבת לזהות?"
עבור חלק מהרובוטים, מצלמה אחת לא יכולה לספק כל משימה ביעילות. מצלמה רחבה עשויה לתמוך בניווט בעוד שמצלמה שנייה וצרה יותר מטפלת בבדיקה מדוקדקת. האם הארכיטקטורה הזו הגיונית תלוי בעלות, מקום, משאבי עיבוד ודרישות מהימנות.
5. קחו בחשבון תנועה, חשיפה ותאורה
רובוטים כמעט ולא פועלים בסביבה צילום מבוקרת לחלוטין. הם נעים, רוטטים, עוברים בין אזורים בהירים לחשוכים ונתקלים בתאורה משתנה. עדשה עם צמצם גדול יכולה לעזור לספק יותר אור לחיישן, אבל היא לא מבטלת טשטוש תנועה או מבטיחה זיהוי מדויק.
זמן חשיפה, רגישות חיישן, תאורה, קצב פריימים ומהירות הרובוט חייבים להיחשב יחד. אם הרובוט זז במהירות, ייתכן שיהיה צורך בחשיפה קצרה כדי להגביל את הטשטוש. זה יכול לדרוש תאורה חזקה יותר או חיישן עם ביצועים מתאימים בתאורה נמוכה.
עבור רובוטים פנימיים, תאורת LED מהבהבת, רצפות מחזירות אור ושינוי אור יום ליד חלונות עשויים להשפיע על עקביות התמונה. רובוטים חיצוניים מתמודדים עם אתגרים נוספים מאור שמש ישיר, צללים, גשם ותפעול לילה. אם נעשה שימוש בתאורה קרובה לאינפרא אדום, ודא שהעדשה וכל תצורת מסנן מתאימים לאורך הגל המיועד.
בדוק עם תאורה ותנועה מייצגים במידת האפשר. תמונת ספסל נייח היא שימושית, אבל היא לא יכולה לשחזר כל מצב שנתקל בפלטפורמה נעה.
6. בדוק את המעטפה המכנית ואת דרישות הסביבה
למצלמות רובוטיקה יש לרוב מגבלות שטח קפדניות. קוטר העדשה, אורך המסלול הכולל, סוג ההרכבה, התאמת הפוקוס, מיקום החיישן והמארז המגן כולם משפיעים על האם ניתן לשלב עדשה.
עדשה שמתאימה לחוט עלולה עדיין להתנגש עם כיסוי, לשבת רחוק מדי מהחיישן או להיות קשה למיקוד לאחר ההרכבה. אם המצלמה יושבת מאחורי חלון מגן, חלון זה עשוי גם להשפיע על איכות התמונה ויש לקחת בחשבון במהלך הערכת המערכת.
גם תנאי הסביבה חשובים. רובוט מחסן, פלטפורמת בדיקה חיצונית ורובוט לעיבוד מזון אינם חולקים דרישות זהות. יש לציין טווח טמפרטורות, רעידות, אבק, לחות, חומרי ניקוי ודרישות איטום בהתאם למקרה השימוש בפועל במקום להניח מתווית רחבה כגון "תעשייתי".
ספק שרטוט מכני או סקיצה במידות לפני התחייבות לעיצוב מותאם אישית. בדרך כלל קל יותר לזהות קונפליקטים בשלב התכנון מאשר לאחר בניית בית המצלמה ודוגמאות העדשות.
7. מתי כדאי לשקול עדשת רובוטיקה מותאמת אישית?
עדשה סטנדרטית היא לרוב הבחירה ההגיונית כאשר היא עומדת בדרישות האופטיות, המכניות והמסחריות. התאמה אישית הופכת רלוונטית כאשר לפרויקט יש אילוץ שמוצרי קטלוג זמינים אינם יכולים לעמוד בו - למשל, שדה ראייה חריג בתוך חבילה קטנה, דרישה ספקטרלית מיוחדת, מרחק עבודה לא סטנדרטי או יעד ספציפי לאיכות תמונה.
לפני תחילת פרויקט מותאם אישית, אסוף את גיליון הנתונים של החיישנים, ה-FOV היעד, טווח מרחק העבודה, מידות זמינות, תנאי תאורה, מגבלות סביבתיות ונפח ייצור משוער. שתף תמונות לדוגמה או שרטוט של שדה הראייה של המצלמה אם זמין.
תשומות אלו עוזרות לצוות אופטי להעריך את ההיתכנות ולזהות פשרות. הם גם מקלים לקבוע אם התאמת עדשה קיימת יכולה לענות על הדרישה בעלות נמוכה יותר ועם פחות זמן פיתוח.
התאמה אישית צריכה לפתור בעיה מוגדרת, לא רק להפוך את המוצר לשונה.
מסקנה: תכנון למשימה שעל הרובוט לבצע
בחירת עדשת מצלמה לרובוטיקה היא החלטה ברמת המערכת. החיישן, שדה הראייה, מרחק המטרה, העיוות, התאורה, התנועה, המרחב המכני וסביבת ההפעלה כולם תורמים לתוצאה.
עבור פלטפורמת רובוט חדשה, כדאי להגדיר את משימת הראייה לפני סיום מפרט העדשה. עבור מערכת קיימת עם זיהוי לא עקבי או לא מספיק פרטים, סקור את נתיב התמונה המלא לפני הנחה שהעדשה לבדה אחראית.
Boshi Optics, חלק מ- Shanghai Silk Optical Technology Co., Ltd., מספקת עיצוב וייצור של עדשות אופטיות עבור יישומי הדמיה, עם אפשרויות סטנדרטיות ומותאמות אישית על פני מספר קטגוריות מוצרים. אם אתה מפתח AGV, רובוט בדיקה או מכשיר אחר המאפשר ראייה, שתף את דגם החיישן שלך, כיסוי היעד, מרחק העבודה, אילוצים מכניים ונפח צפוי כדי להתחיל דיון מעשי בעדשה.
חקור שלנוטווח עדשות M12 ומוצרים אופטיים מותאמים אישית , או צור איתנו קשר דרך האתר בושי אופטיקה לדון בבקשתך.